

近日,我院在夜间灯光遥感时空融合研究方面取得重要成果,相关论文发表于国际权威期刊 Remote Sensing of Environment。该研究提出时空融合新方法 NightFEST,有效破解了夜间灯光数据“看得清”与“看得勤”难以兼顾的难题。以下为论文主要内容——
论文信息
文章标题:NightFEST: A Feature-Enhanced SpatioTemporal fusion method for Nighttime light data from SDGSAT-1 GLI and NPP-VIIRS
期刊名称:Remote Sensing of Environment
卷期页码:第 347 卷,文章号 115703
影响因子:Remote Sensing of Environment 为 12.3(2025 年度 JCR),2024 年度为 11.4,中国科学院分区为地球科学 1 区 Top
第一作者:Linxin Dong
通讯作者:余柏蒗(Bailang Yu)
第一单位:华东师范大学地理科学学院、地理信息科学教育部重点实验室
发表时间:2026 年 9 月 30 日在线(收稿 2026 年 2 月 3 日,修回 2026 年 8 月 24 日,接收 2026 年 9 月 24 日)
文章链接:https://doi.org/10.1016/j.rse.2026.115703
1. 论文摘要
夜间灯光遥感为观测人类活动提供了一条有效途径。Suomi 国家极轨伙伴关系卫星可见红外成像辐射仪套件(NPP-VIIRS)的夜间灯光数据能捕捉短期(逐日)的大尺度城市化动态,但受限于约 750 米的粗空间分辨率;可持续发展科学卫星一号(SDGSAT-1)全色波段微光成像仪(GLI)的夜间灯光数据提供更精细的空间细节(10 米),但时间频率更低(约 11 天)。时空融合为同时获得高空间与高时间分辨率的夜间灯光数据、更准确地刻画人类活动格局提供了一条可行方案。本研究提出一种面向夜间灯光数据的特征增强时空融合方法,名为 NightFEST。NightFEST 主要整合了基于夜间灯光强度与道路邻近性的分类、特征增强处理,以及多源残差分配三部分。结果表明,NightFEST 平均 DISO 为 0.545,在保留空间细节、有效捕捉夜间灯光数据的空间结构与亮度分布方面,融合表现优于 STARFM(平均 DISO 为 0.939)与 FSDAF(平均 DISO 为 0.744)。总体而言,NightFEST 是一种新颖高效的夜间灯光时空融合策略,可用于夜间灯光动态的快速监测与人类活动分析。
2. 数据与方法
研究区
研究选取北京、上海与淮安(中国),达拉斯(美国),新德里(印度)与基加利(卢旺达)六个城市开展模型构建与验证。作者指出,北京与上海作为中国超大城市,与达拉斯、新德里一样具有复杂的城市结构与多样的照明模式;基加利代表低亮度城市环境,发展与气候条件不同于前几者;淮安提供了相对稳定的无云影像,为算法敏感性测试提供稳健的数据支撑。
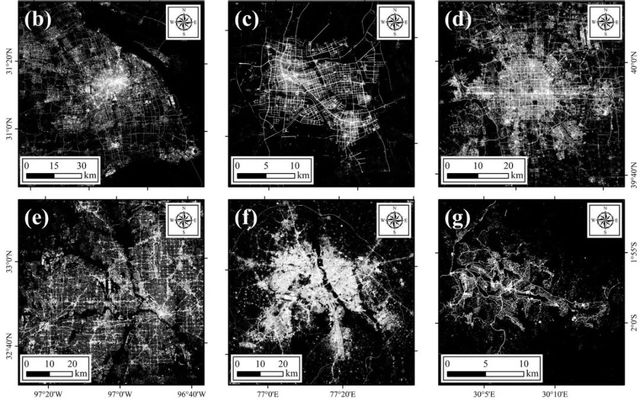
图 1 六个研究区的 SDGSAT-1 微光成像仪全色夜间灯光影像,依次为上海、淮安、北京、达拉斯、新德里与基加利。图源:Dong 等,Remote Sensing of Environment,2026,347,115703,Figure 1 的 b 至 g 六个面板。版权 2026 Elsevier Inc.,版权归作者所有,出版商独家授权,此处用于评论性引用。
输入数据
SDGSAT-1 GLI 全色波段夜间灯光数据,波长范围 444 至 910 纳米,空间分辨率 10 米,辐射值范围约为每平方米每球面度每微米 1 至 4500 瓦,来自 SDGSAT-1 开放科学计划网站。每个研究区的影像依据成像质量从不同获取日期中人工挑选。
NPP-VIIRS 夜间灯光数据,取自 NASA 的 Black Marble 产品 VNP46A2(V002,500 米),经 Google Earth Engine 云平台获取。该数据集已做大气、地形、月球二向反射分布函数、热辐射与杂散光校正,并完成缺测填补,提升了逐日夜间灯光数据的质量与时间连续性。
OpenStreetMap 道路数据。作者按已有的道路过滤方法,提取 primary、secondary、tertiary、residential、trunk 与 unclassified 六类城市道路。
数据配对与预处理
SDGSAT-1 GLI 与 NPP-VIIRS 的过境时间分别约为 21:30 与 01:30,作者将两个传感器在同一夜获取的夜间灯光观测配对使用。预处理包括去条纹与椒盐噪声、统一重投影、几何校正、辐射定标与对数变换。去噪采用已有算法,以固定角度检测条纹噪声、按像元连通性识别椒盐噪声,并用 3×4 矩形邻域内第 75 百分位的未污染值重建受影响区域。几何校正使用开源配准软件 AROSICS 对齐两个时相的 SDGSAT-1 数据。辐射定标按 R = DN × GAIN + BIAS 把原始 DN 值转为辐射亮度,再按 R′ = R × W × 10⁵ 转成常用亮度单位 nW/cm²/sr,其中全色波段带宽 W 为 466 纳米。最后对所有输入做对数变换,以处理夜间灯光数据的长尾分布与两个数据集之间的量级差异。
研究方法
作者指出,夜间灯光数据本身由动态与静态两部分组成:动态照明主要反映人类活动、强度随时间变化,静态照明主要由城市照明基础设施产生、通常出现在过渡亮度区并与动态照明在空间上重叠。仅凭灯光强度难以清晰分离这三类成分,因此 NightFEST 在亮度之外引入道路数据。方法共五个环节。
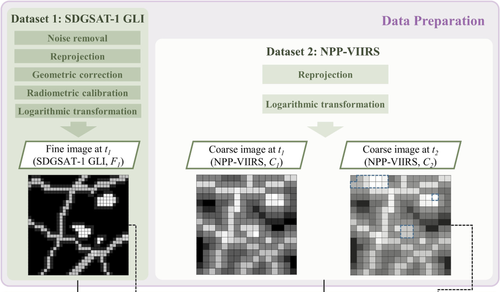
图 2 NightFEST 的数据准备环节。左为 SDGSAT-1 GLI 的处理链,含去噪、重投影、几何校正、辐射定标与对数变换,产出 t1 时刻的细分辨率影像;右为 NPP-VIIRS 的处理链,产出 t1 与 t2 两个时刻的粗分辨率影像。图源:Dong 等,Remote Sensing of Environment,2026,347,115703,Figure 2 的上半部分。版权 2026 Elsevier Inc.,版权归作者所有,出版商独家授权,此处用于评论性引用。
t1 时刻的分类。以观测到的灯光强度作为主要亮度特征,基于过滤后的道路数据计算每个像元到最近道路的欧氏距离,把强度与道路邻近性两个特征合成后用高斯混合模型聚类,最终分成高强度人类活动类、道路主导类与背景类。
粗分辨率影像的特征增强。先把 t1 的细分辨率影像按 50×50 像元的平均辐射亮度聚合降采样到粗尺度。以 I1 = μ + 1.5σ 与 I2 = μ − 1.5σ 两个阈值(μ 与 σ 为降采样影像的均值与标准差)划出亮区、中区与暗区。在每个区内用邻域反距离加权方案(p = 2,3×3 邻域内 8 个邻元)算出中心像元的理论值,与实际观测值之差记为局部残差。再做自适应加权融合得到特征增强后的粗分辨率影像,权重参数按区设定。亮区的理论值通常小于实际值,说明局部有效亮度被平滑,故把分散的亮度集中;暗区则相反,中心像元亮度被相应衰减;中区按同一原则处理。t2 时刻没有对应的细分辨率影像,作者在 t1 的两个版本之间建立分位映射函数,并把它迁移到 t2 的粗分辨率影像上。
t2 时刻的时间预测。作者采用 FSDAF 的思路估计每一类的时序变化。先按 t1 的分类计算每个粗像元内的类比例,再计算粗像元从 t1 到 t2 的变化量。在无土地利用类型变化的假设下,粗像元的变化等于各细分辨率类变化的加权和。进一步假设各类的时序变化在粗像元之间恒定,取每类最纯的前 P 个粗像元建立线性混合方程组,估计各类在细分辨率尺度上的时序变化。为增强稳健性,变化量被限制在 0.25 至 0.75 分位区间,区间外的像元被剔除。
残差计算。作者考虑两类残差。一类是土地利用类型内变化引起的类内残差,另一类是特征增强处理带来的信息损失,即原始粗分辨率影像与特征增强后的粗分辨率影像之差。作者指出,t2 的粗分辨率影像是目标时刻唯一的可用观测,承载着无法忽略的局部突变信息,而特征增强处理会使这部分信息没有完全进入后续计算,因此必须考虑。
残差分配与最终预测。类内残差按结合了灯光强度与类别比例的分配权重按比例分配,信息损失用双线性插值降尺度,两者相加得到细分辨率尺度上的总残差。随后以目标像元为中心,在同类像元中按光谱差异挑出 K 个最相似像元,按欧氏距离定权并归一化,假定离目标像元越远的像元贡献越小。最后把各相似像元的残差按权重求和,加到时间预测结果上,得到 t2 时刻的最终融合预测。
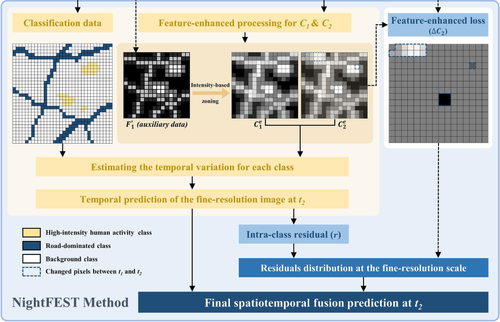
图 3 NightFEST 的主体流程。分类数据由灯光强度与道路邻近性共同给出;特征增强处理作用于两个时刻的粗分辨率影像,并单独计算特征增强带来的信息损失;两个时刻之间的差异经时间预测与残差分配回到细分辨率尺度,最终输出 t2 时刻的融合预测。图源:Dong 等,Remote Sensing of Environment,2026,347,115703,Figure 2 的下半部分。版权 2026 Elsevier Inc.,版权归作者所有,出版商独家授权,此处用于评论性引用。
精度评价
光谱维度采用均方根误差(RMSE,越接近 0 越好)与平均偏差(AD,越接近 0 越好),空间维度采用 Robert 边缘(Edge,越接近 0 越好),结构相似性指数(SSIM,越接近 1 越好)反映融合影像与参考影像的结构相似程度。综合评价采用模拟与观测指数距离(DISO)。此外,作者把 t1 与 t2 之间亮度变化率超过 50% 的像元提取为高变化像元,单独评估各方法在这些区域的表现,所用综合指标为只用 RMSE 与 AD 计算的 DISO′。
3. 研究结果
3.1 输入数据准备
数据准备完成后,作者得到 NightFEST 所用的粗细两套输入影像,正文以上海为例展示,其余样本的输入影像对放在补充材料中,用以说明数据准备过程在不同区域的一致性。
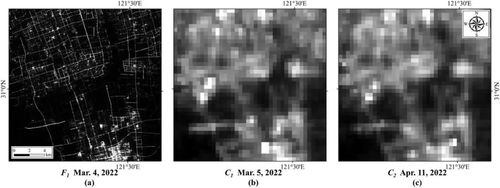
图 4 上海样本的三个输入影像。a 为 t1 时刻的 SDGSAT-1 GLI 细分辨率影像(2022 年 3 月 4 日),b 与 c 为 t1 与 t2 时刻的 NPP-VIIRS 粗分辨率影像(2022 年 3 月 5 日与 4 月 11 日)。图源:Dong 等,Remote Sensing of Environment,2026,347,115703,Figure 3 的 a、b、c 三个面板。版权 2026 Elsevier Inc.,版权归作者所有,出版商独家授权,此处用于评论性引用。
3.2 顾及灯光强度与道路邻近性的分类数据
作者先做了系统的分类对比实验。仅用夜间灯光强度分类存在局限:分成 3 类时,自然断点、ISODATA、k 均值与模糊 C 均值主要只识别出极亮区域,提供的有用信息有限;高斯混合模型更能识别出道路主导类与高强度人类活动类,说明它对夜间灯光数据的长尾分布适应性更好。类别数增加到 10 类时,道路与高亮区域倾向于被切成多个碎片类,类分布混杂、复杂度上升。引入道路数据后,前述方法表现出对道路信息的强依赖,削弱了灯光亮度特征的作用。不同类别数的对比则显示,高强度人类活动类与道路主导类在不同分类设置下保持相对稳定,增加类别数主要是把背景类进一步细分,对最终融合结果影响有限;把 4 类、6 类与 8 类的结果重分类为 3 类后,空间格局与逐类像元数都与 3 类方案总体一致。
作者据此判断,把灯光强度与道路邻近性结合、用高斯混合模型聚类的分类策略更贴合夜间灯光数据的特征,类别数也合适。作者还指出,缺少道路标注但灯光信号显著的区域能被正确识别为道路主导类,说明联合使用两个特征可以降低局部道路数据不完整带来的影响。作者认为,道路数据主要作为空间约束,把道路主导照明从人类活动区中区分出来,灯光强度提供兜底,两个特征相互约束增强了结果的稳健性。
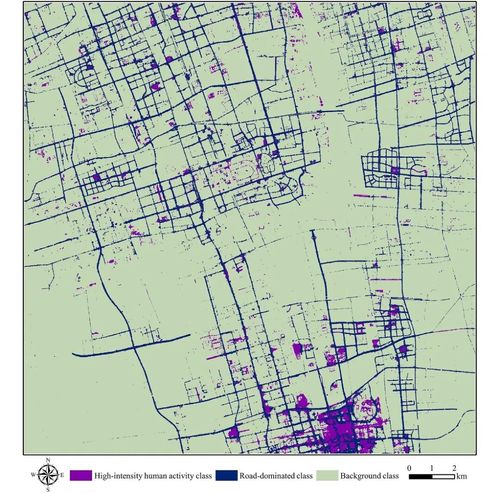
图 5 上海的高斯混合模型分类结果,输入特征为灯光强度与道路邻近性。紫色为高强度人类活动类,深蓝为道路主导类,浅绿为背景类。图源:Dong 等,Remote Sensing of Environment,2026,347,115703,Figure 4。版权 2026 Elsevier Inc.,版权归作者所有,出版商独家授权,此处用于评论性引用。
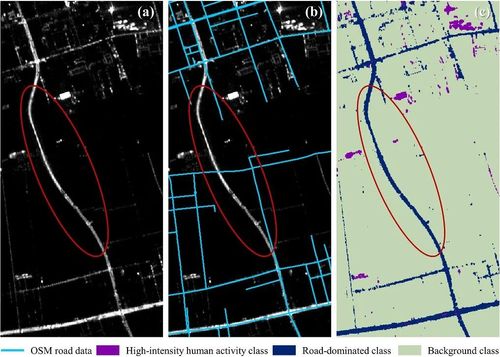
图 6 灯光强度与道路数据在上海局部区域的互补与协同。a 为灯光强度影像,b 叠加了道路数据,c 为分类结果。红圈标出的区域没有道路标注但灯光信号显著,分类仍将其判为道路主导类。图源:Dong 等,Remote Sensing of Environment,2026,347,115703,Figure 5 的 a、b、c 三个面板。版权 2026 Elsevier Inc.,版权归作者所有,出版商独家授权,此处用于评论性引用。
3.3 粗分辨率影像的特征增强
特征增强可以缓解两套数据的分辨率落差并适应灯光强度的突变,是 NightFEST 的关键步骤。以上海为例,特征增强后的粗分辨率影像在保留 NPP-VIIRS 特征的同时融入了 SDGSAT-1 GLI 的信息。作者给出该样本在对数尺度上的定量比较:特征增强处理之后,RMSE 从 0.768 降到 0.310,SSIM 从 0.522 升到 0.917。作者认为,这两个指标的变化说明辐射与空间一致性都有改善,为在 t2 时刻得到类 SDGSAT-1 GLI 的融合数据打下基础。
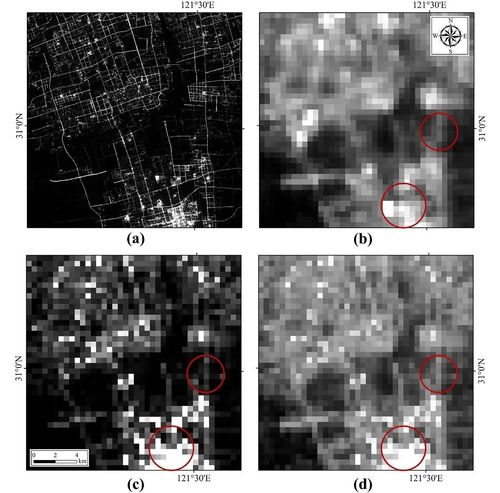
图 7 上海的特征增强处理结果。a 为 t1 时刻原始的 SDGSAT-1 GLI 细分辨率影像,b 为 t1 时刻的 NPP-VIIRS 粗分辨率影像,c 为降采样到 500 米的 SDGSAT-1 GLI 影像,d 为特征增强后的粗分辨率影像。图源:Dong 等,Remote Sensing of Environment,2026,347,115703,Figure 6 的 a、b、c、d 四个面板。版权 2026 Elsevier Inc.,版权归作者所有,出版商独家授权,此处用于评论性引用。
3.4 时空融合结果
方法在六个研究区生成融合后的夜间灯光结果。与 t2 时刻的粗分辨率影像相比,融合结果明显实现了降尺度;与 t1 的细影像和 t2 的真实影像目视比较,六个样本都取得较好的视觉一致性。六个研究区的城市夜间照明格局并不相同。上海、淮安与北京的道路照明表达清晰,在城市尺度上沿路网形成连续的亮带,局部集中的亮区对应商业与居住区。达拉斯呈现更块状的照明格局,亮区相对集中但破碎,道路连续性不明显。新德里与基加利的格局介于两类之间。
以上海为例,作者指出 NightFEST 在道路主导类表现尤好,能有效重建真实路网,在高强度人类活动类上也有较强预测能力,并准确捕捉局部尺度的灯光强度变化。在 t1 与 t2 之间发生突变的区域,方法表现较差。作者解释,这些偏差主要来自 t2 时刻 SDGSAT-1 GLI 灯光强度的局部突然增强,由于两套数据的分辨率差距大,这类突变没有在同期粗分辨率影像中得到充分反映,方法难以准确捕捉这种快速变化。作者进一步分析了 SDGSAT-1 GLI 在两个时刻之间的时序变化与融合影像相对 t2 观测影像的差异,前者的显著变化证实预测任务存在明显的时间动态。达拉斯的融合结果也说明方法能较好处理块状城市照明格局,在更复杂的区域没有明显视觉伪影。
3.5 精度评价
六个研究区的定量结果整体良好。以 RMSE 与 AD 为口径,样本 1 至 6 的 RMSE 依次为 238.284、173.271、236.419、102.257、388.929 与 22.323(单位 nW/cm²/sr),AD 依次为 −16.263、1.231、26.914、8.982、−14.089 与 −1.290。样本 1 至 6 依次为上海、淮安、北京、达拉斯、新德里与基加利。从光谱维度看,淮安、达拉斯与基加利结果相对更好;新德里误差偏大,作者归因于高强度人类活动类分布更破碎、道路照明强度相对较弱。从空间维度看,六个研究区都表现出较高精度水平,Edge 依次为 −0.061、−0.057、−0.046、0.036、−0.296 与 −0.033,SSIM 依次为 0.975、0.991、0.978、0.975、0.939 与 0.982。作者认为,淮安道路结构更简单、亮区更集中、数据质量更高,这些特征与可视化结果一起解释了它相对更好的定量表现。
4. 讨论
4.1 贡献与创新
作者把方法的贡献归为两点。一是面向夜间灯光数据的分类策略。常规分类方法应用于夜间灯光影像时无法产生有效结果,而高斯混合模型通过拟合多个高斯分布来聚类,特别适合亮度分布偏斜的夜间灯光数据;引入道路邻近性信息为聚类提供了空间约束,灯光强度则提供兜底,两个特征的联合约束能更好识别过渡亮度区里道路主导的中亮度区域。二是特征增强处理。作者指出,两套全色波段数据之间存在巨大的分辨率落差,相比之下 FSDAF 在这类情形下融合精度相对较高,其时间预测部分也能有效利用分类数据,但既有方法难以同时保留 NPP-VIIRS 的原始特征与学习 SDGSAT-1 GLI 的精细尺度特征。NightFEST 借鉴类 MODIS 数据生成的做法,用特征增强处理来适应夜间灯光数据的特性。作者还指出,两个传感器的过境时间差是固有挑战、无法完全消除,不同功能区在夜间的照明动态并不一样,例如商业区在 21:30 可能仍然亮着,到 01:30 已部分或完全熄灯,而道路照明整夜基本保持。特征增强处理让 NPP-VIIRS 学习 SDGSAT-1 GLI 的空间亮度分布,从而让校正后的数据更接近 SDGSAT-1 GLI 在其过境时刻观测到的空间分布,与最终融合结果的目标时刻更匹配。
4.2 与其他时空融合模型的对比
作者选取 STARFM 与 FSDAF 两个经典时空融合算法做对比。上海的多模型对比显示,STARFM 的空间平滑最明显,部分地区仍可见 NPP-VIIRS 粗像元的模糊边界,缺少空间细节,若干低亮度道路没有被完整预测;FSDAF 的预测有所改善,但仍产生块状亮区,且若干道路区域预测缺失,未能反映真实的道路照明强度;NightFEST 对道路照明分布的表达更完整。作者同时指出,NightFEST 没有完全捕捉亮度突变,但在高亮区域的预测比 FSDAF 更准。
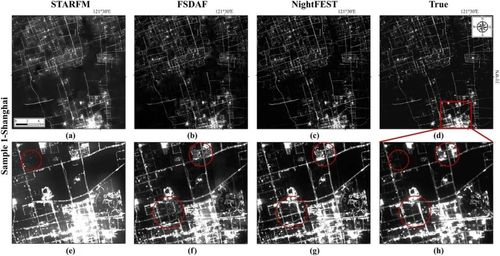
图 8 上海样本三种时空融合方法的结果与真值对比。上排为整体视图,下排为局部放大。图源:Dong 等,Remote Sensing of Environment,2026,347,115703,Figure 8。版权 2026 Elsevier Inc.,版权归作者所有,出版商独家授权,此处用于评论性引用。
定量结果支持了目视判断。在光谱维度,STARFM 的 RMSE 更大、AD 离零更远,六个样本的平均 RMSE 为 212.852 nW/cm²/sr,平均 AD 为 −19.014 nW/cm²/sr;FSDAF 有中等改善;NightFEST 的光谱表现最优,平均 RMSE 为 193.581 nW/cm²/sr,平均 AD 为 0.914 nW/cm²/sr。在空间维度,多数情况下 Edge 为负,偏离零越多说明平滑趋势越强,这与目视结果一致;NightFEST 的 Edge 更接近零、SSIM 更接近 1,平均 Edge 为 −0.076,平均 SSIM 为 0.973。综合评价上,六个样本的平均 DISO,NightFEST 为 0.545,STARFM 为 0.939,FSDAF 为 0.744。
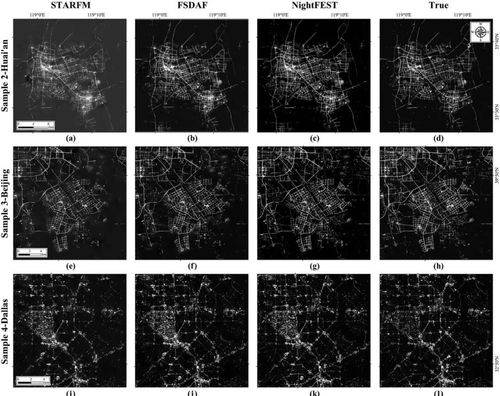
图 9 淮安、北京与达拉斯三个样本上 STARFM、FSDAF 与 NightFEST 的融合结果与真值对比。图源:Dong 等,Remote Sensing of Environment,2026,347,115703,Figure 9 的样本 2 至样本 4 三行。版权 2026 Elsevier Inc.,版权归作者所有,出版商独家授权,此处用于评论性引用。
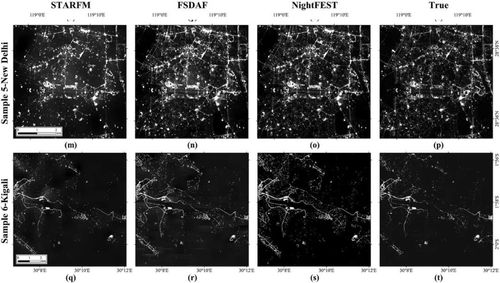
图 10 新德里与基加利两个样本上三种方法的融合结果与真值对比,列的次序与图 9 相同。图源:Dong 等,Remote Sensing of Environment,2026,347,115703,Figure 9 的样本 5 与样本 6 两行。版权 2026 Elsevier Inc.,版权归作者所有,出版商独家授权,此处用于评论性引用。
作者另外单独评估了变化检测区。把两个时刻之间亮度变化率超过 50% 的像元提取出来后,各方法的预测误差普遍上升。NightFEST 在所有研究区都取得最低的 DISO′,依次为 0.430、1.011、1.140、0.380、1.123 与 0.261。作者认为,残差分配机制与对局部空间异质性的考虑,使方法在变化检测区与整体评价上都取得了更好的预测精度。作者同时指出,变化检测区仍然较大的残差说明亮度突变仍是当前时空融合的重要挑战,而 SDGSAT-1 GLI 与 NPP-VIIRS 之间 50 倍的空间分辨率差距是预测误差的另一重要来源:细尺度的亮度变化在 500 米的粗像元中可能无法充分表达,并因空间聚合效应被削弱,这限制了模型从粗分辨率时序观测中提取有效变化信息的能力。作者认为,这种尺度相关的不确定性是时空融合方法的共性问题,并非 NightFEST 特有的局限。
4.3 关键步骤的有效性
作者设计了两项对比实验。分类测试把高斯混合模型换成常用的 k 均值,特征增强测试则跳过特征增强、直接用粗分辨率数据参与融合。结果显示完整的 NightFEST 表现最好。分类测试的 DISO 为 0.665,特征增强测试为 0.650,完整方法为 0.648。相对 k 均值,基于高斯混合模型的分类在光谱与空间两个维度都有改善,DISO 从 0.665 降到 0.648,降幅约 2.56%,与分类对比实验的结论高度一致。特征增强测试显示,应用该步骤使 DISO 从 0.650 降到 0.648,降幅约 0.31%,作者认为这一步改善了 NPP-VIIRS 的空间表达质量,使校正后的粗分辨率数据更接近真实地表照明格局,同时保留了亮度层级。
4.4 参数设置
作者对三项关键参数做了敏感性实验,以淮安为代表样本。第一项是特征增强处理中亮区、中区与暗区各自的权重参数。亮区与暗区的取值呈现相似的变化模式,参数与融合性能之间呈明显的极小点与 U 形趋势,三个区的最优取值分别为 0.9、0.6 与 0.9。作者解释,亮区与暗区取更高的值,说明方法更依赖 SDGSAT-1 GLI 的空间信息,以缓解 NPP-VIIRS 在高辐射非线性响应与弱光噪声上的影响;中区取值相对较低,是同时考虑 NPP-VIIRS 数据特征与目标 SDGSAT-1 GLI 空间分布的结果。第二与第三项是搜索窗口大小与相似像元数量,两者在时空融合中一直是关注焦点,因此被同时考察。结果显示,搜索窗口设为 40、相似像元数在 20 至 60 之间时,融合结果持续令人满意。
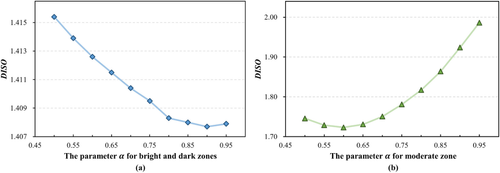
图 11 权重参数与融合性能的关系。a 为亮区与暗区,b 为中区,纵轴为 DISO,横轴为参数取值。图源:Dong 等,Remote Sensing of Environment,2026,347,115703,Figure 10 的 a、b 两个面板。版权 2026 Elsevier Inc.,版权归作者所有,出版商独家授权,此处用于评论性引用。

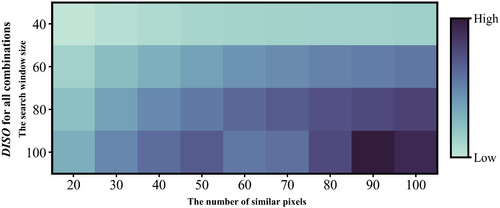
图 12 搜索窗口大小与相似像元数量对 DISO 的影响,颜色越深表示 DISO 越高。图源:Dong 等,Remote Sensing of Environment,2026,347,115703,Figure 11。版权 2026 Elsevier Inc.,版权归作者所有,出版商独家授权,此处用于评论性引用。
4.5 局限与展望
作者指出三处局限。其一,NightFEST 在城市区域表现更好,对于整体亮度极低、照明非常稀疏的区域,或受严格暗夜保护政策约束的区域,方法的适用性仍需进一步探索。其二,方法的分类过程需要道路数据提供空间约束,虽然灯光强度能部分补偿局部的道路数据缺口,但当道路数据存在大范围缺口时,分类结果仍可能受影响,此时可考虑更完整的本地道路数据,或扩大分类范围以纳入更多可用道路信息;作者表示未来将进一步挖掘夜间灯光数据自身的亮度与空间特征,减少对道路数据的依赖。其三,构建长期的高时空分辨率夜间灯光数据集仍是挑战:SDGSAT-1 GLI 经质量筛选后可用数据量有限,NPP-VIIRS 的有效逐日观测仍可能受云覆盖与其他大气条件影响。作者建议探索月度合成的夜间灯光产品或高质量逐日夜间灯光数据集,以缓解当前的数据限制;随着深度学习与人工智能的发展,未来可把基于 Transformer 的模型与现有的特征增强、残差分配步骤结合,进一步优化融合性能。作者认为,这些改进可支撑极端事件监测,例如灾难性停电或新开发城区的照明变化。
5. 结论
本研究提出了一种面向夜间灯光数据的特征增强时空融合方法 NightFEST。它有效整合了 SDGSAT-1 GLI 的高空间分辨率与 NPP-VIIRS 的高时间分辨率,实现高时空分辨率的夜间灯光融合预测。作者给出了方法的详细步骤,其中特征增强处理是主要组成部分,很好地适应了夜间灯光影像的独特特征。方法在多个代表性研究区上得到验证,用以评估其在多样城市环境中的表现。结果表明,NightFEST 保留了精细的空间细节、保持了光谱精度,且所需输入数据很少。作者指出,高时空分辨率夜间灯光数据在短期、精细尺度的城市化过程监测、社会经济活动评估与城市生态分析方面具有显著应用潜力。总体而言,NightFEST 为夜间灯光时空融合提供了一条新颖途径,为进一步探索夜间城市的奥秘提供了稳健的技术支撑。
引用:Dong, L., Pan, Z., Xu, W., Song, Y., Chen, Z., Wang, C., Huang, Y., and Yu, B.: NightFEST: A Feature-Enhanced SpatioTemporal fusion method for Nighttime light data from SDGSAT-1 GLI and NPP-VIIRS, Remote Sensing of Environment, 347, 115703. DOI:10.1016/j.rse.2026.115703.
